内河智能避碰系统
于无常水域,构建可感、可知、可控的航行秩序。
12.8万公里
中国内河航道
<5%
现有智能化率
数十万艘
商船与新能源电动船
政策
国家政策重点支持方向
水域智能航行
水域无常,感知为先
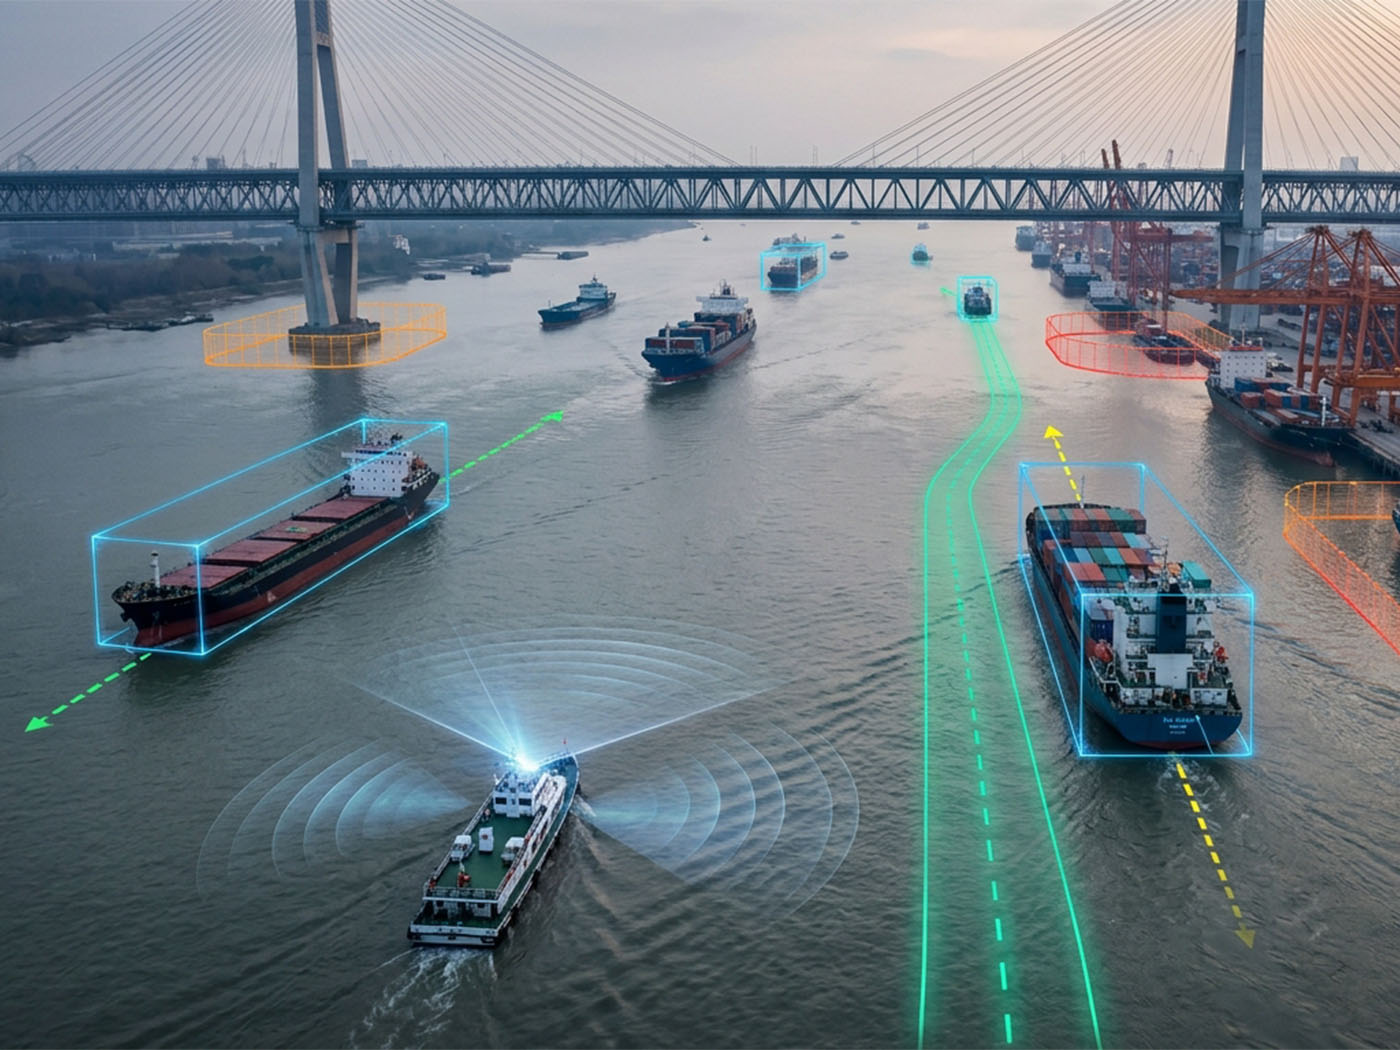
水域环境属于动态开放系统,不具备静态道路的稳定条件。灵犀感知针对内河航运、港区作业、桥区通行、码头靠泊及水域安防场景,构建水域智能航行安全解决方案。
系统整合船载毫米波雷达、视觉采集、AIS、惯导定位与边缘计算单元,强化水面目标辨识能力,实现航行风险预判、水域态势管控。覆盖目标探测、轨迹跟踪、碰撞风险评估、航线辅助、态势研判、安全预警全链条,推动水域交通从经验化判断转向体系化智能。
适用场景
夜航/雾航
雨天/雪天
逆光
避碰辅助
桥区通航
港区靠泊
assets/img/solution-marine.jpg建议 1400×1050(内河船舶 / 桥区通航实拍)
这套系统,替你解决什么
当前内河航运智能化应用率不足 5%,超九成船舶仍依赖人眼观测与经验研判完成航行决策。本系统致力于将经验化决策转变为数据化决策,实现航行决策从经验驱动到数据驱动的升级。
安全
低能见度环境,可靠感知保障航行
内河航行事故多发生于夜航、雾航场景。在弱光、低能见度环境中,人工目视观测效能显著下降。毫米波雷达无需依托环境光照,可在低能见度条件下稳定探测目标,输出航行风险信息。
效率
优化航速决策,减少无效等待
通过提前探测目标、研判碰撞风险,支撑航行决策从 “保守减速” 转向 “按需调速”,在安全前提下维持合理航速,保障船期和通航效率。
合规
航行全程留痕,数据可溯
目标探测、轨迹跟踪与风险预警形成完整可回溯的过程数据,支撑事故复盘、责任界定与安全审计。
演进
从感知辅助,走向自主航行
系统在限定水域、固定航线与特定任务场景下输出可解释辅助决策。依托持续沉淀的场景数据,渐进构建受限水域自主航行能力,实现现有作业模式的平滑升级,无需一次性全盘替换。
观水成势,预警成策
从局部目标感知,走向全域航行理解。
前向避碰预警
提前识别航行方向上的目标、障碍与潜在碰撞风险。
360° 避碰感知
构建船舶周边全域感知能力,提升会船、转弯、靠泊和桥区通行安全性。
辅助驾驶感知底座
将目标轨迹、航行态势、风险评估和航线信息转化为可解释的辅助建议。
受限场景自主航行
在特定水域、特定航线和特定任务条件下,支撑船舶从感知辅助走向自主运行。
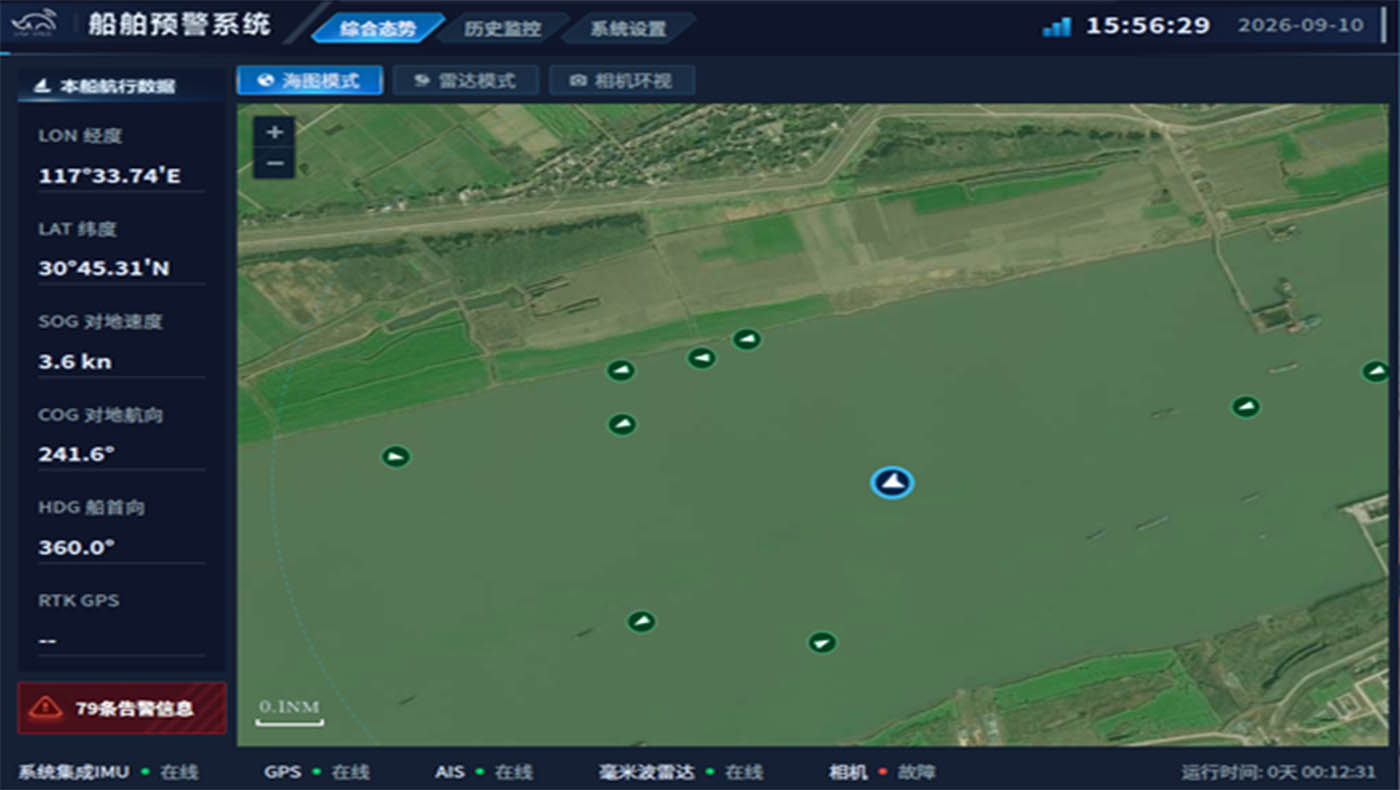
assets/img/solution-marine-sys.jpg建议 1400×790(船载终端 / 驾驶舱实拍)
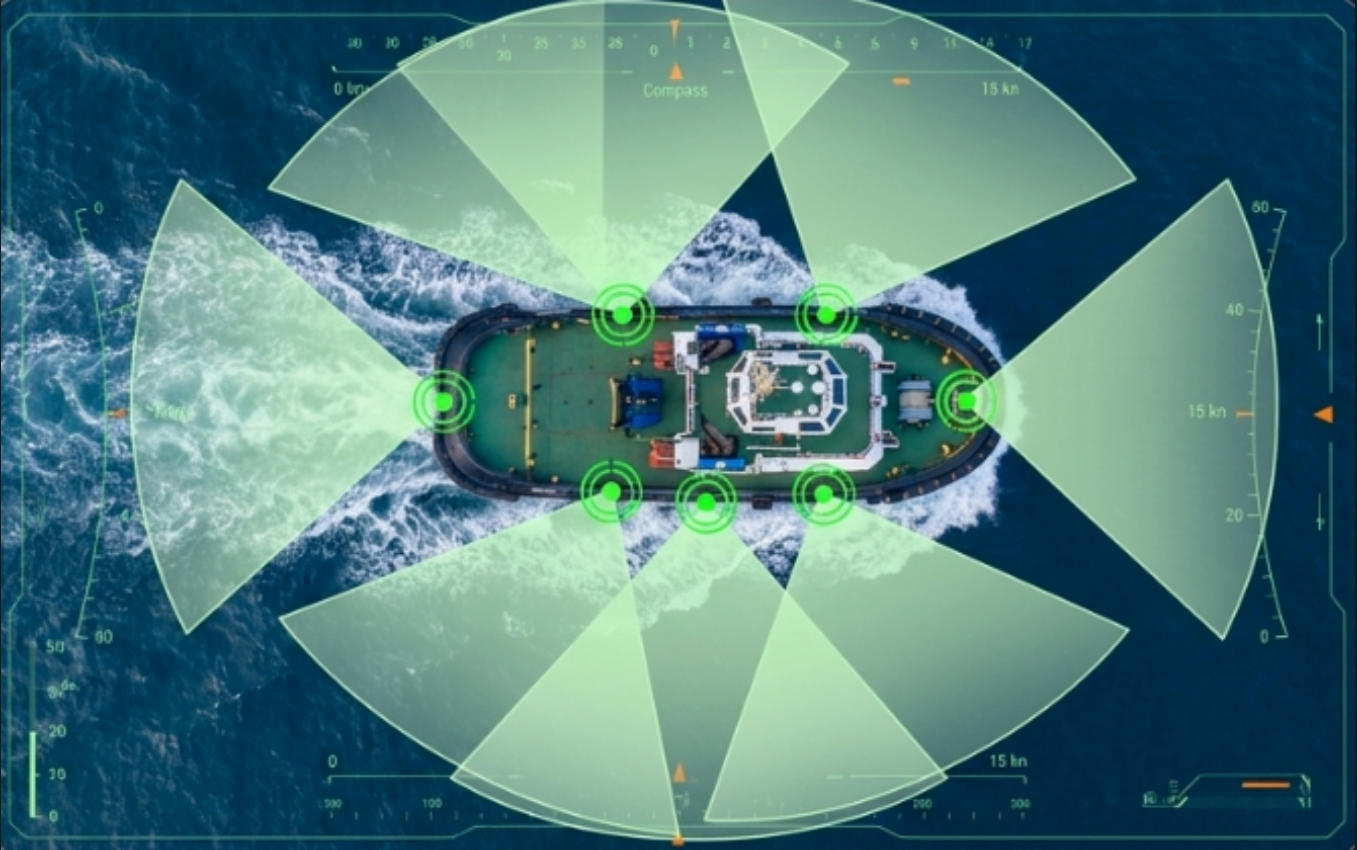
assets/img/solution-marine-sound.jpg建议 1400×790(水域态势感知界面)